
 EN
Penghindaran halangan
Robot menggunakan sistem sensor penghindaran rintangan untuk menavigasi area operasional.
Robot bergerak untuk distribusi di dalam rumah sakit.
Robot logistik AGV mendistribusikan material di lingkungan rumah sakit menggunakan navigasi tanpa rel fisik. Sistem mengoordinasikan robot, titik pengambilan, dan titik pengantaran untuk membantu perpindahan material antarunit.
Gambaran solusi
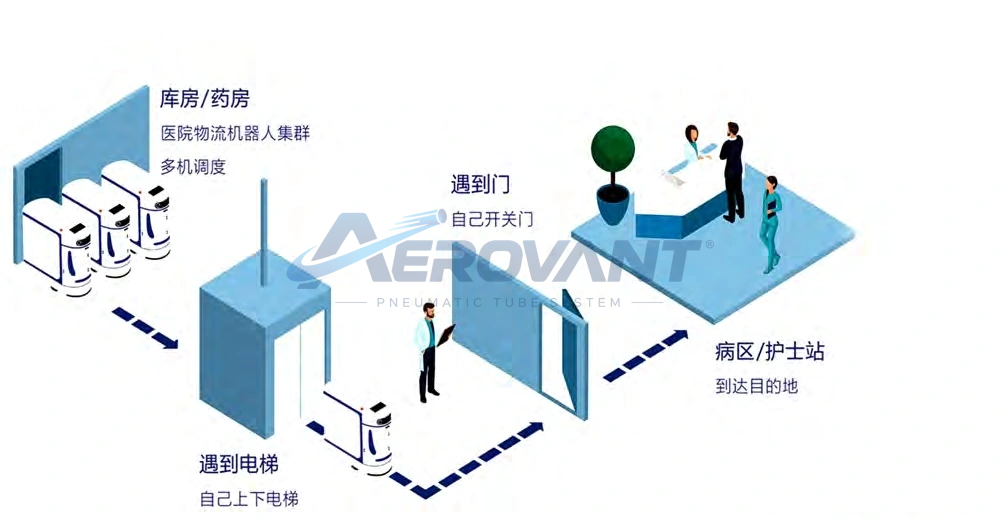
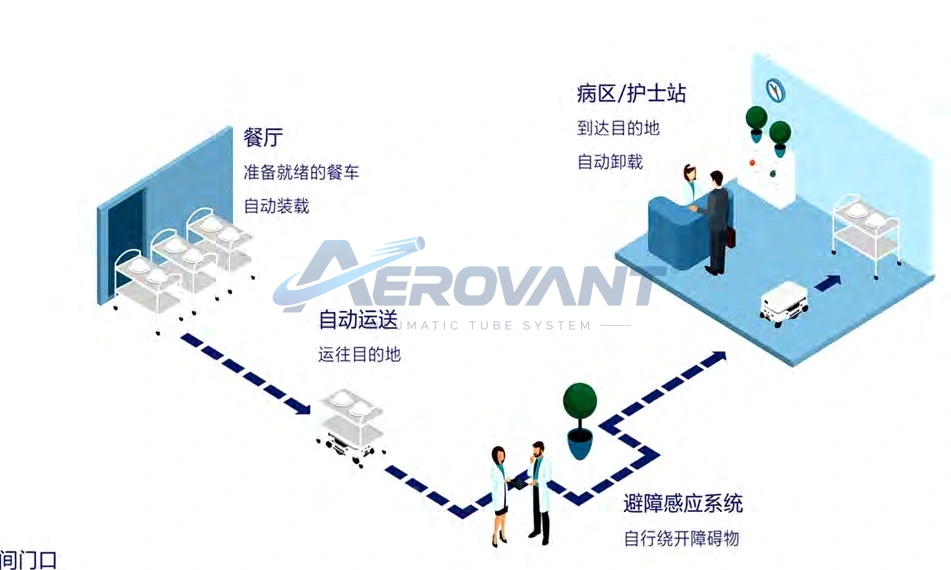
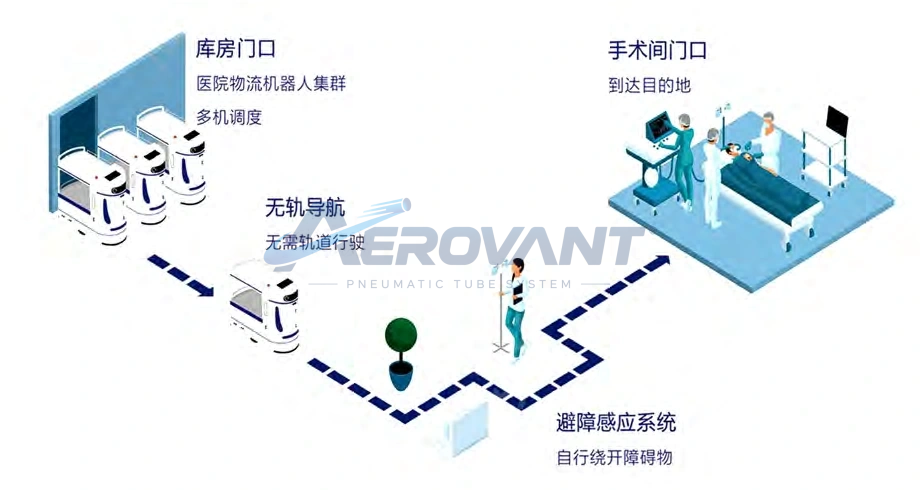
Katalog memperlihatkan skenario distribusi dari gudang atau farmasi ke nurse station, dari area penyiapan makanan ke bangsal, serta dari gudang menuju kamar operasi. Pengaturan beberapa robot menjadi satu kelompok mendukung penjadwalan pengiriman.
Integrasi dengan pintu otomatis, lift, sistem informasi rumah sakit, dan perangkat pemantauan dijelaskan sebagai bagian ekosistem. Kebutuhan integrasi ditentukan berdasarkan kesiapan infrastruktur dan alur kerja di lokasi.
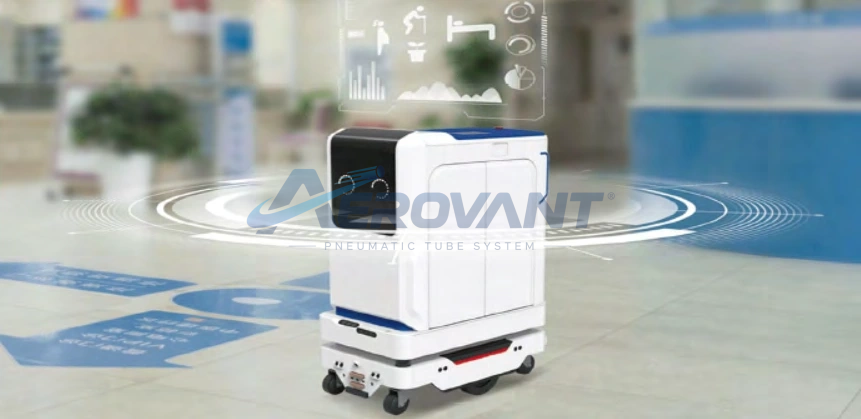
Perbesar ↗Foto robot logistik yang ditampilkan pada uraian sistem.
Fitur & keunggulan
Robot menggunakan sistem sensor penghindaran rintangan untuk menavigasi area operasional.
Mendukung pembukaan dan penutupan pintu otomatis dalam skenario integrasi bangunan.
Pergerakan tidak mensyaratkan jalur rel fisik pada lantai; rute operasional tetap perlu dipetakan.
Kontrol lalu lintas virtual membantu koordinasi pergerakan robot di area pelayanan.
Integrasi lift memungkinkan perpindahan antarlantai sesuai pengaturan sistem dan infrastruktur.
Kluster robot dapat dikelola untuk mengatur tugas dan distribusi antarunit.
Katalog menyebut unattended duty sebagai salah satu karakteristik pengoperasian.
Fungsi muat dan bongkar dijelaskan pada skenario distribusi yang mendukungnya.
Robot menjalankan pengiriman ke titik tujuan yang telah ditetapkan dalam sistem.
Cara kerja
Material disiapkan di gudang, farmasi, atau area makanan. Sistem menetapkan tugas dan robot yang menjalankannya.
Robot menerima muatan sesuai perangkat dan konfigurasi pemuatannya.
Robot mengikuti rute, menghindari halangan, serta berinteraksi dengan pintu atau lift yang telah terintegrasi.
Material dikirim ke bangsal, nurse station, atau unit lain; proses bongkar dan pencatatan mengikuti konfigurasi sistem.
 Perbesar ↗
Robot mengambil material dari gudang atau farmasi, melalui pintu dan lift yang terintegrasi, menuju unit pelayanan.
 Perbesar ↗
Robot mengangkut makanan dari area penyiapan menuju bangsal, dengan penghindaran halangan pada rute.
 Perbesar ↗
Penjadwalan kelompok robot mendukung pengantaran material dari gudang ke area kamar operasi.
Komponen sistem
Robot menjadi unit angkut yang bergerak dari titik asal ke tujuan. Bentuk kompartemen dan perangkat transfer dipilih sesuai muatan dan skenario penggunaan.
Perbesar ↗Foto robot logistik yang ditampilkan pada uraian sistem.
Diagram katalog menunjukkan koordinasi gudang/farmasi, pintu otomatis, lift, nurse station, area makanan, dan kamar operasi dalam distribusi rumah sakit.
Perbesar ↗Robot mengambil material dari gudang atau farmasi, melalui pintu dan lift yang terintegrasi, menuju unit pelayanan.
Perbesar ↗Robot mengangkut makanan dari area penyiapan menuju bangsal, dengan penghindaran halangan pada rute.
Perbesar ↗Penjadwalan kelompok robot mendukung pengantaran material dari gudang ke area kamar operasi.
Spesifikasi & konfigurasi
Parameter teknis berikut menjadi gambaran awal. Konfigurasi akhir ditentukan berdasarkan kebutuhan dan kondisi fasilitas.
| Parameter | Keterangan |
|---|---|
| Metode navigasi | Tanpa rel fisik; kontrol lalu lintas virtual |
| Koordinasi | Penjadwalan multi-robot |
| Interaksi bangunan | Pintu otomatis dan lift sesuai integrasi |
| Pemindahan muatan | Muat/bongkar otomatis pada konfigurasi yang mendukung |
| Pemantauan pada katalog | Pelacakan pergerakan, kamera 360°, dan pemantauan material |
| Sistem informasi | Integrasi sistem TI rumah sakit dan dashboard pengelolaan |
| Kapasitas, dimensi, kecepatan & baterai | Tidak dirinci pada uraian solusi ini; perlu data model yang dipilih |
Katalog menguraikan dukungan terhadap pemantauan material, integrasi HIS, pengelolaan persediaan, dan pengembangan inovasi. Manfaat operasional bergantung pada konfigurasi serta alur kerja; angka penghematan pada katalog tidak dijadikan janji kinerja Aerovant.
Area penerapan
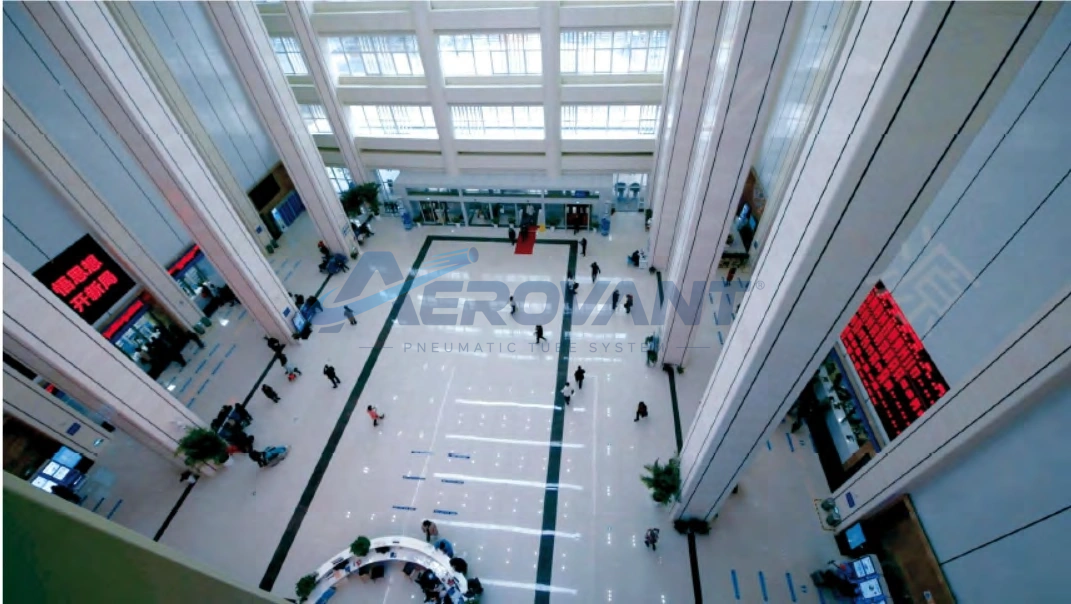
Pilihan area penerapan sesuai kebutuhan transportasi internal fasilitas.
 Perbesar ↗
Area rumah sakit yang ditampilkan sebagai lingkungan penerapan sistem robot logistik.
Foto dan diagram produk mengikuti materi teknis produsen.
Ekosistem Aerovant
Mari mulai terhubung
Mulai dengan mengenali kebutuhan transportasi internal fasilitas Anda.